Auf unserer Website setzen wir Cookies ein, um Ihnen den bestmöglichen Service zu bieten und unsere Website weiter verbessern zu können. Mit dem Button "Alle akzeptieren" stimmen Sie der Verwendung aller Cookies zu. Über "Auswahl akzeptieren" können Sie die verwendeten Cookies eingrenzen. Weitere Informationen und eine Option zum Widerruf Ihrer Auswahl finden Sie in unserer Datenschutzerklärung.
Diese Cookies sind für die grundlegende Funktionalität notwendig. Dadurch können Sie sich auf unserer Website und im Forum anmelden oder Produkte mit unserem Online-Shop bestellen.
Mit diesen Cookies erheben wir anonymisiert Nutzungsdaten für unsere Website. So können wir beispielsweise sehen, welche Inhalte für unsere Besucher interessant sind und welche Auflösungen verwendet werden. Anhand der Informationen optimieren wir unsere Website, um Ihnen eine möglichst gute Benutzererfahrung bieten zu können.
Mehr
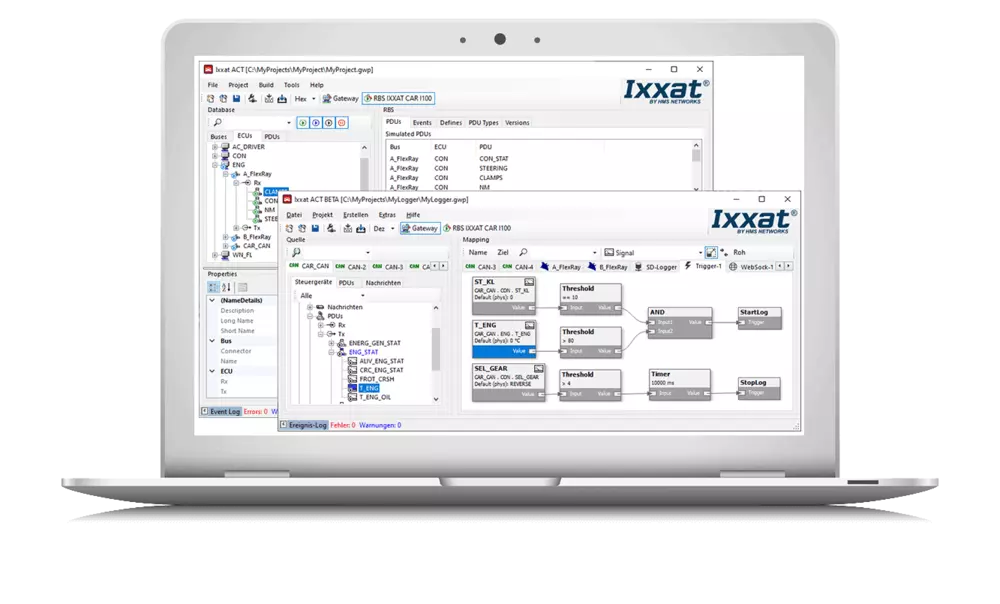
Das Advanced Configuration Tool (ACT) ist ein leistungsstarkes und einfach zu bedienendes Softwarepaket für Windows. Das Tool wird verwendet, um Konfigurationen für die Computing Gateways der Serien Mobilizer, CANnector und FRC-EP zu erstellen, einschließlich der Funktionalität der Restbussimulation (RBS). Nachdem eine Konfiguration erstellt wurde, wird sie auf das Gerät heruntergeladen und standalone ausgeführt.
Intuitive Konfiguration und Geräteverwaltung per Drag & Drop sowie grafische Konfigurationselemente.
Passt sich Ihren Anforderungen an – in drei verschiedenen Varianten erhältlich und leicht erweiterbar über C-User-Code und/oder Matlab/Simulink.
Unterstützung vieler gängiger Datenbankformate, einschließlich DBC, LDF, Fibex und ARXML.
ACT unterstützt alle Automotive-Plattformen, wie etwa den Mobilizer, den CANnector und die FRC-EP-Serie.
Zu Test- und Analysezwecken müssen Fahrzeugdaten mitgeschrieben werden – die Auswertung erfolgt offline zu einem späteren Zeitpunkt. Die sehr hohen Datenmengen erfordern dabei intelligente Mechanismen zur Datenbegrenzung. Diese umfassen ein selektives Loggen einzelner Signale oder Nachrichten anhand von Filtern, ein Event- getriggertes „Start/Stop“-Feature sowie das automatische Überschreiben von alten, nicht benötigten Daten. Zudem verfügt das Datenlogging-Feature über einen energiesparenden Standby-Modus, der bei Nutzung des Produkts per „Wake On“-Funktion schnell beendet werden kann.
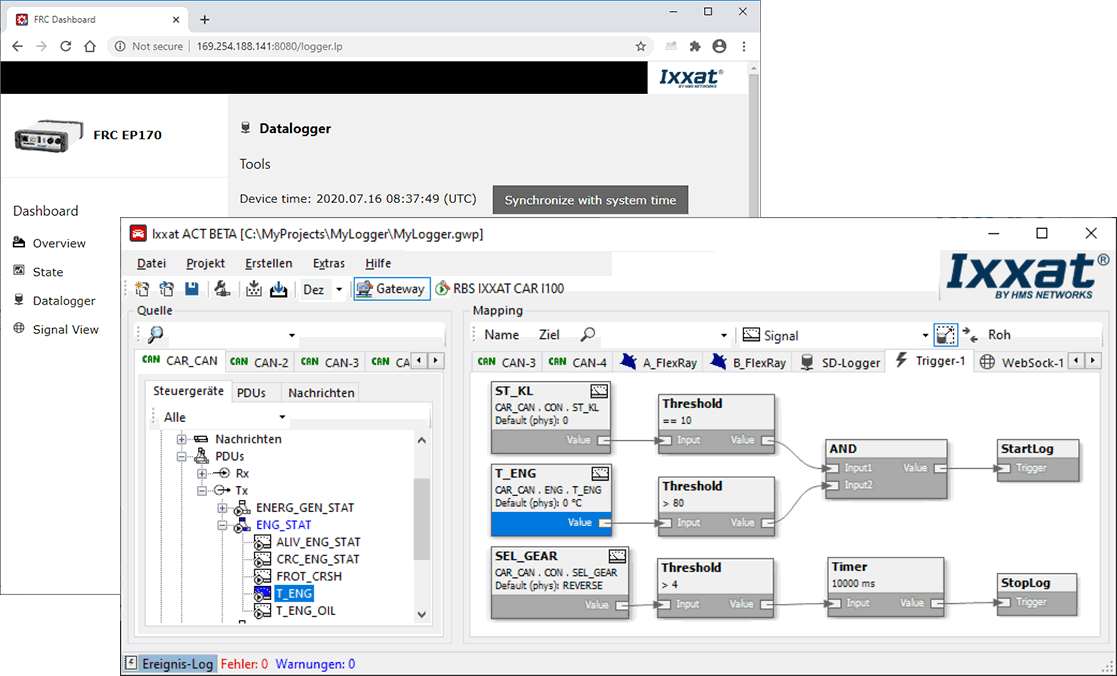
In-Vehicle-Netzwerke sind geschlossene Systeme innerhalb eines Fahrzeugs. Die Beschreibung dieser Systeme erfolgt nicht auf Einzelgerätebasis, wie in industriellen Systemen, sondern auf Netzwerkbasis mittels Nachrichtenkatalogen (DBC, Fibex, ARXML, LDF, A2L und weitere). Durch diese Beschreibungen können die aufgezeichneten Daten dekodiert ausgewertet werden. Bei Nutzung von HMS-Produkten haben Anwender die Wahl, die Daten nachrichtenbasiert oder signalbasiert aufzuzeichnen, um somit angepasst auf den jeweiligen Anwendungsfall das optimale Ergebnis zu erzielen.
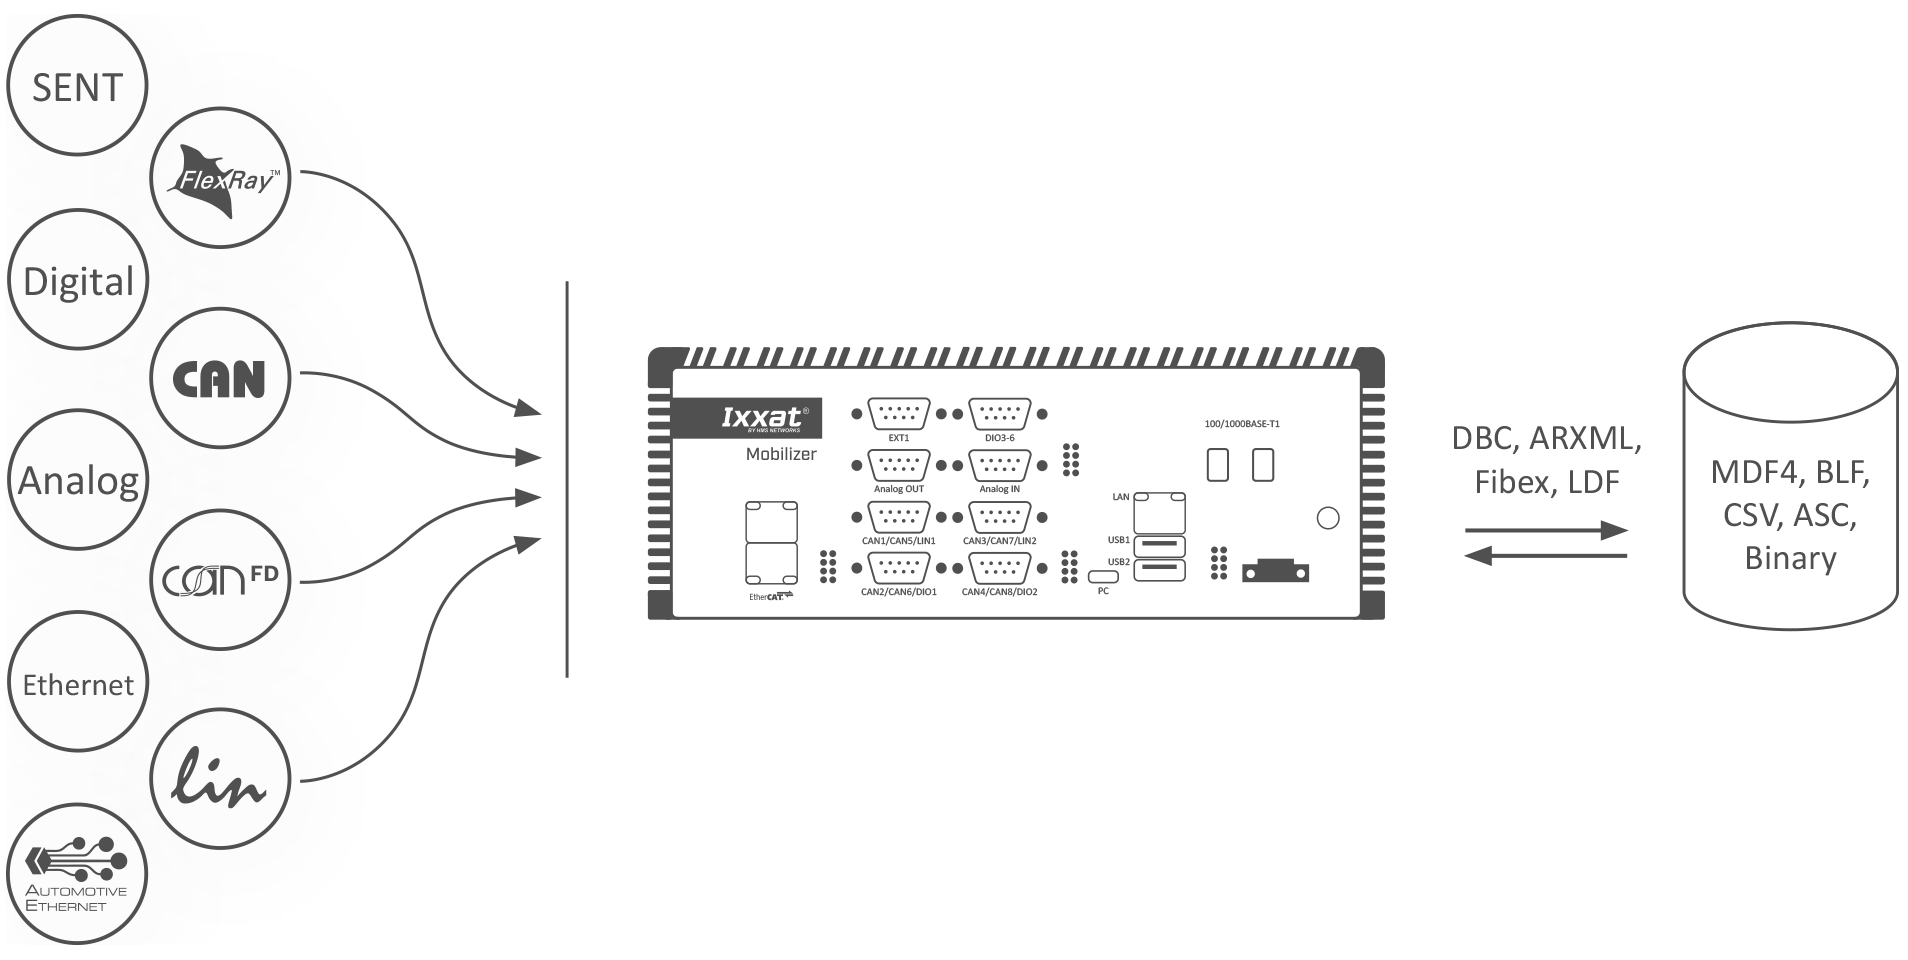
Alle Datenlogging-Lösungen von HMS beinhalten eine integrierte Triggerfunktion. Diese besteht aus individuellen Ereignissen, durch die der Logging-Vorgang ausgelöst, also gestartet oder beendet wird. Dazu zählen zum Beispiel das Überschreiten eines Schwellwerts, das Eingehen definierter Nachrichten oder auch logische Verknüpfungen von Ereignissen.
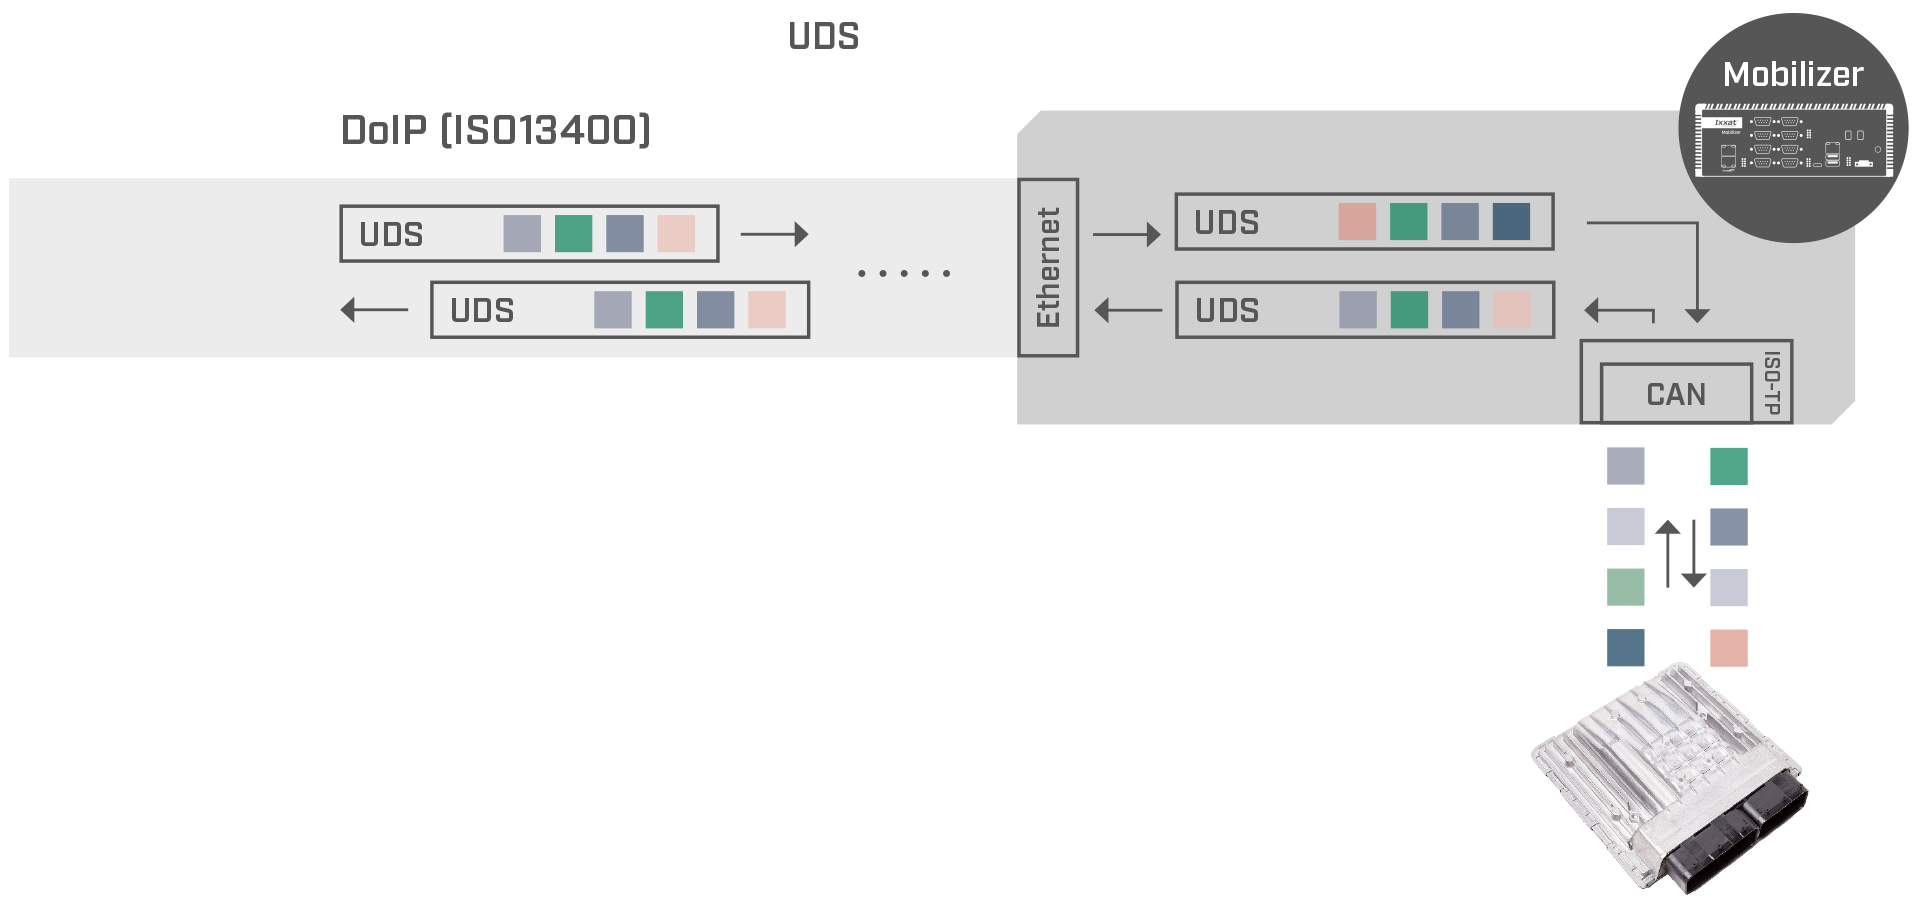
Es werden verschiedene Diagnoseprotokolle unterstützt. Mittes optional verfügbarer D-PDU-API oder über DoIP können Diagnosedaten oder Updatefunktionen an Steuergeräte geleitet werden.
Das Gateway ist die Hauptanwendung jeder Konfiguration, die auf den Geräten der Serien CANnector, Mobilizer oder FRC-EP ausgeführt wird. Es stellt nicht nur die Datenübertragung von einem CAN-Bus zum anderen bereit, sondern ermöglicht auch die Anbindung logischer Bussysteme – wie User-Code, Datenlogger, Matlab/Simulink usw. – an den gesamten Datenaustausch. Durch diesen Ansatz ist es möglich, jeden Frame, jede PDU oder jedes Signal einzeln von der Quelle zum Ziel zu routen. Direkt oder z. B. über Ihren User-Code, um die Daten "on the fly" zu manipulieren.
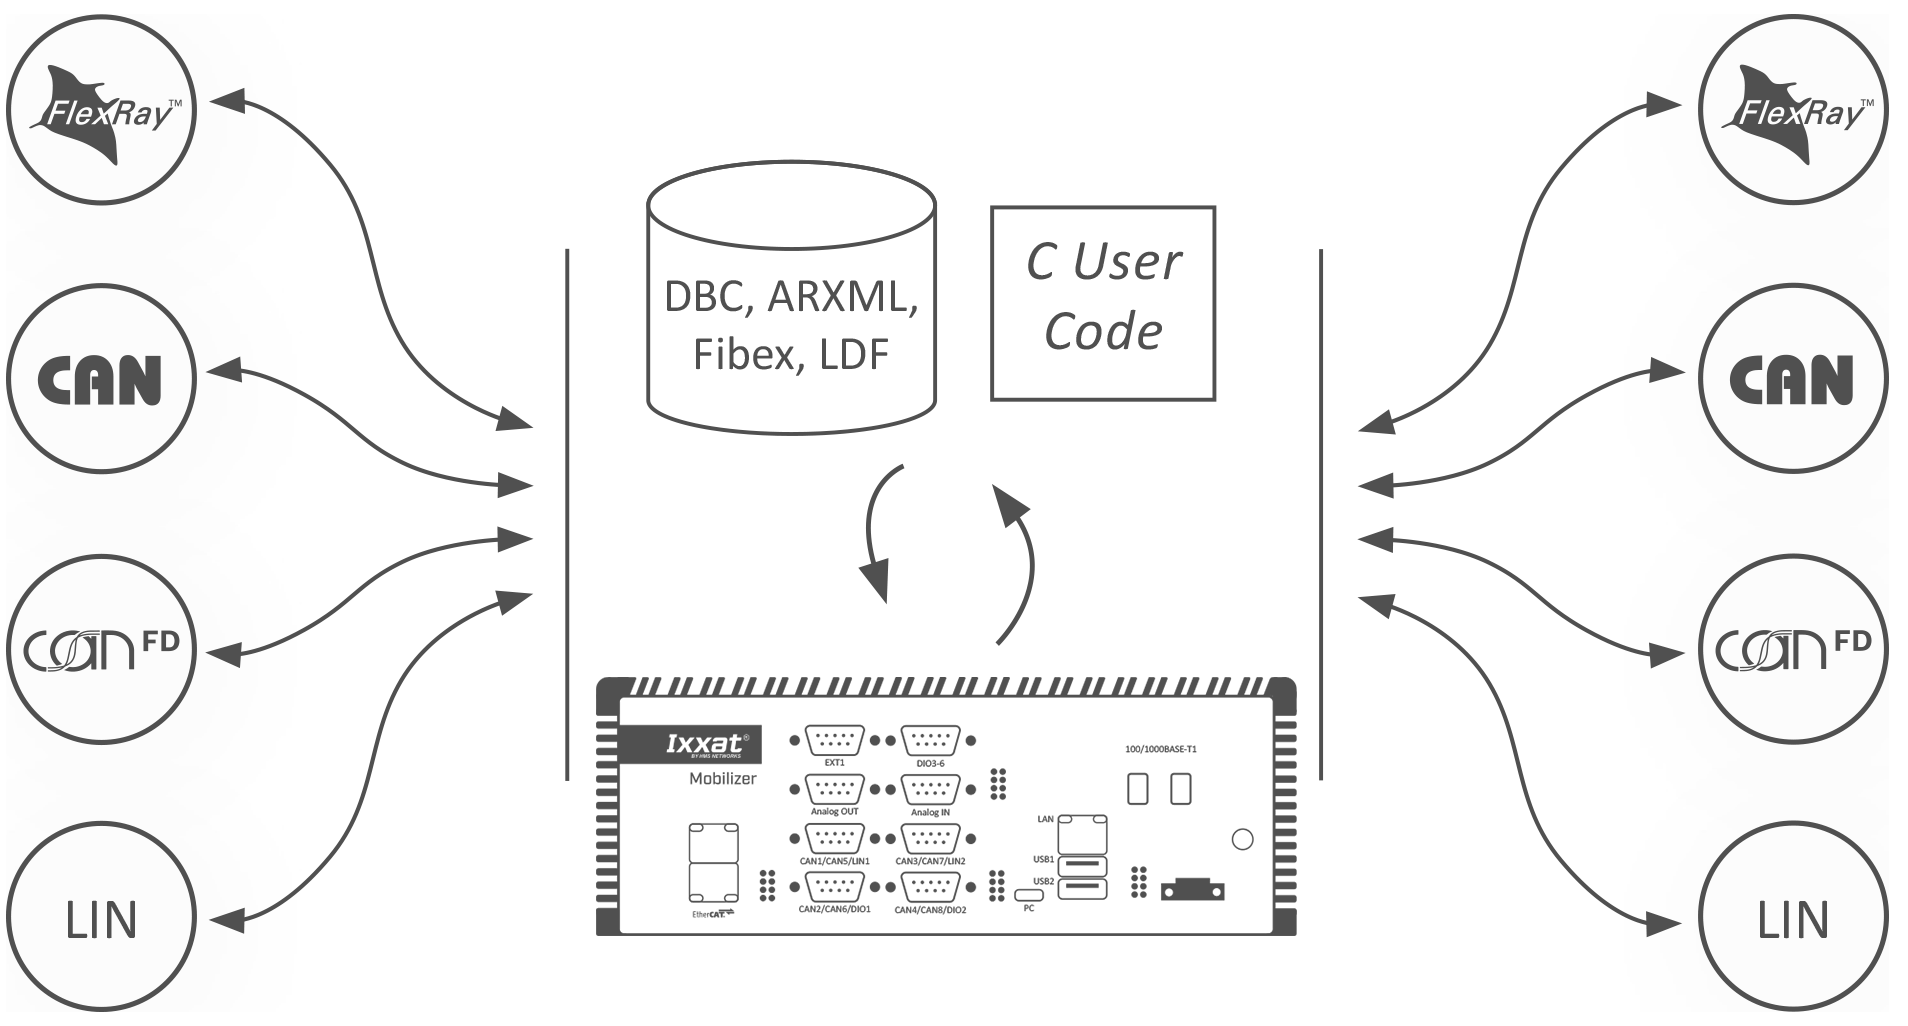
Wie können Sie eine Gateway-Anwendung konfigurieren? Alles, was Sie tun müssen, ist die Gateway-Ansicht des ACT-Tools zu nutzen und das Drag-&-Drop-Konzept zu verwenden, um die Quell- und Zielbeziehung zu definieren. Ziehen Sie einfach die gewünschten Daten vom Quellbus und lassen Sie sie auf das Ziel fallen – es ist nicht relevant, ob es sich um ein reales Bussystem oder den User-Code, Logger oder etwas anderes handelt. Am Ende kann die erstellte Konfiguration z. B. auf den Mobilizer geladen und eigenständig ausgeführt werden.
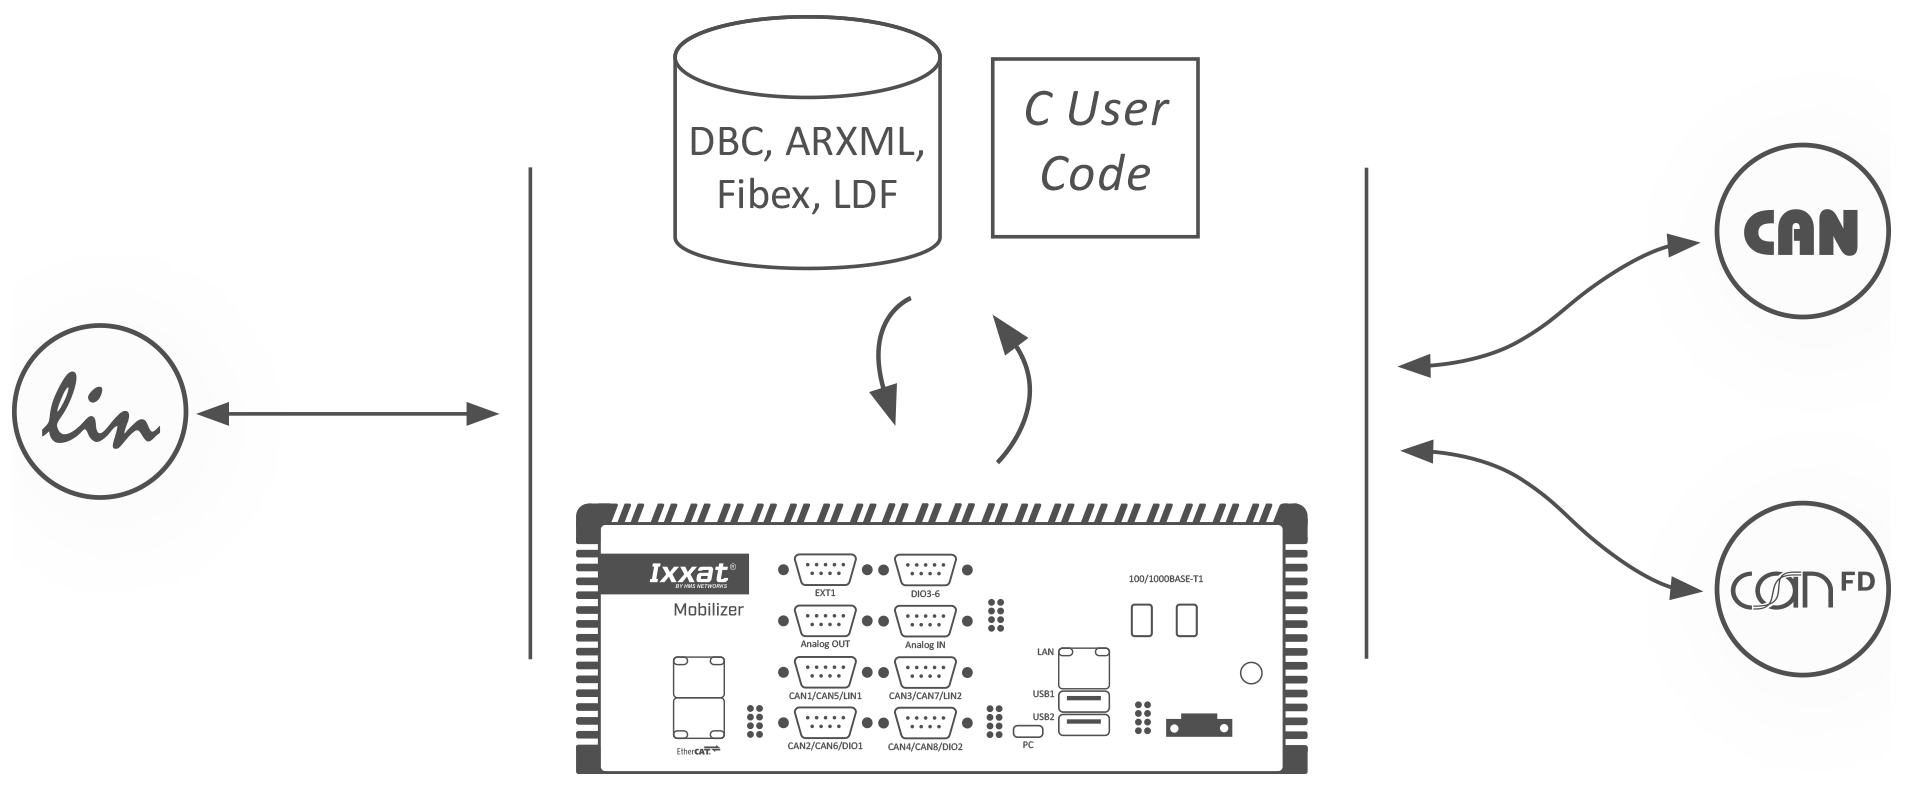
Busbeschreibungsdateien können, müssen aber nicht für diese Schnittstellen verwendet werden. Falls vorhanden, helfen sie Ihnen bei der einfachen Konfiguration eines signalbasierten Gateways, da sie die Signale aus der Busbeschreibungsdatei auswählen und sie auf einen anderen Bus mit einer zugrundeliegenden Beschreibungsdatei abbilden können. Auf diese Weise ist es möglich, Signale aus verschiedenen Quellnachrichten in einer Zielnachricht zu kombinieren.
Was aber, wenn die physikalische Signaldarstellung zwischen Quelle und Ziel nicht übereinstimmt? In diesem Fall können Sie entweder eine automatische Signaltransformation aktivieren oder Ihren User-Code oder Ihr MATLAB/Simulink-Modell verwenden, um komplexe Signalanpassungen vorzunehmen.
Und wie werden die generierten Frames auf dem Zielbus gesendet? Hierfür stehen mehrere Optionen zur Verfügung:
Aber einige Signale brauchen keinen wechselnden Wert? Ja, das könnte der Fall sein. In einem solchen Fall können Sie für diese Signale einen statischen Standardwert verwenden. Dies kann ein statischer Wert sein, der in der zugrunde liegenden Busbeschreibungsdatei definiert ist, oder ein persönlich definierter Wert.
Fertig !
Sie müssen Ihr CAN(FD)-, FlexRay- oder LIN-basiertes System mit einem modernen industriellen Kommunikationssystem verbinden? Kein Problem, wählen Sie einfach ein Gerät der CANnector-, Mobilizer- oder FRC-EP-Serie mit einer EtherCAT-Erweiterung. Innerhalb von ACT können Sie dann mit dem einfachen Drag-&-Drop-Konzept Mappings von/zu dem EtherCAT-Slave erzeugen. ACT erzeugt automatisch eine entsprechende ESI-Datei, die zusammen mit jedem EtherCAT-Master-fähigen Gerät verwendet werden kann, um Ihr EtherCAT-Netzwerk komfortabel zu konfigurieren.
Einmal an EtherCAT angeschlossen, werden alle Daten – die vom CAN(FD)-, FlexRay- oder LIN-Bussystem oder von jedem anderen EtherCAT-basierten Sensor oder IO-Gerät kommen – synchronisiert und auf demselben Kommunikationssystem an Ihre SPS oder Ihren PC verteilt, der die Testausführung steuert.
Die Geräte FRC-EP, Mobilizer und CANnector verfügen zusätzlich über analoge oder digitale I/O-Anschlüsse. ACT ermöglicht es, diese Signale wie jedes andere Signal in Ihrer Konfiguration zu verwenden. Nach der Konfiguration von Datenrichtung, Wertebereich, Umrechnungsregeln und Einheit können die IOs einfach per Drag-&-Drop zu jedem anderen Bussystem gemappt werden.
Mit Hilfe von ACT können Sie den virtuellen Bus zu Ihrer Konfiguration hinzufügen. Der virtuelle Bus kann verwendet werden, um Ihre eigenen "Variablen" (Umgebungsvariablen) in der Konfiguration zu definieren. Diese Variablen können über das Drag-&-Drop-Konzept in/von jedem anderen Bussystem abgebildet werden. Dies ermöglicht es – zum Beispiel – eine solche Variable durch Ihr C-User-Code-Modul zu berechnen und dann in jedem anderen Bussystem zu verwenden.
Eine Funktionalität des Gateways ist die Generierung von DBC-Dateien basierend auf der Abbildung der verschiedenen physikalischen und logischen Busse – für CAN, CAN FD, Generic Ethernet, virtuelles CANonEthernet, CAN@net.
XCPonEthernet ist zu kompliziert für Sie? Kein Problem, Sie können auch das wesentlich einfachere "Fast Data Exchange"-Protokoll verwenden, um Softwarelösungen von Drittanbietern mit dem Gerät der CANnector-, Mobilizer- oder FRC-EP-Serie zu verbinden. Mit ACT werden alle benötigten Signale über das Drag-&-Drop-Konzept von/auf das FDX-Bussystem abgebildet. ACT generiert automatisch die entsprechende XML-Beschreibungsdatei für den FDX-Bus. Diese XML-Datei kann in Ihre Softwarelösung importiert werden und Sie sind bereit, Daten zu lesen oder zu senden.
Sie möchten die Verkabelung reduzieren oder große Entfernungen überbrücken? Das generische Ethernet-Protokoll löst dieses Problem. Generisches Ethernet ist ein virtuelles CAN(FD)-, FlexRay- oder LIN-Bussystem auf Ethernet. Mit Hilfe von ACT können Sie die gewünschten Daten von/auf das Generic Ethernet Bussystem abbilden.
Die Daten werden dann über Ethernet verteilt und können mit Hilfe eines weiteren CANnector, Mobilizers oder eines Geräts der FRC-EP-Serie auf die physikalischen Protokolle zurückgewandelt werden. Dies ist dann der klassische Range-Extender.
Für den Fall, dass Sie beabsichtigen, den Datenstrom direkt an einen PC anzuschließen, können Sie unseren VCI-Treiber verwenden, um das Gerät als Remote-PC-Schnittstelle zu verwenden.
Bis zu 16 solcher virtuellen Busse können konfiguriert werden. Damit können Sie die gewünschten Daten auf bis zu 16 verschiedene IP-Adressen oder Ports verteilen. So können Sie Ihr eigenes Ethernet-basiertes Kommunikationsnetzwerk erstellen und auf der "letzten Meile" einfach CAN(FD)-, FlexRay- oder LIN-Protokolle verwenden.
Das Generic-Ethernet-Protokoll erlaubt auch die Kombination von CAN@net-Geräten mit Geräten der CANnector-, Mobilizer- oder FRC-EP-Serie. Nicht genügend CAN-Ports vorhanden? Kein Problem, nutzen Sie einfach diese Möglichkeit zur Erweiterung auf bis zu 136 CAN / 72 CAN FD-Schnittstellen.
Sie haben keinen Windows-PC, der die Verwendung des VCI-Treibers erlaubt? Das Generic-Ethernet-Protokoll ist sehr einfach auf jedem Zielbetriebssystem zu implementieren. Im einfachsten Fall können Sie ein Terminalprogramm zum Senden und Empfangen der Daten verwenden.
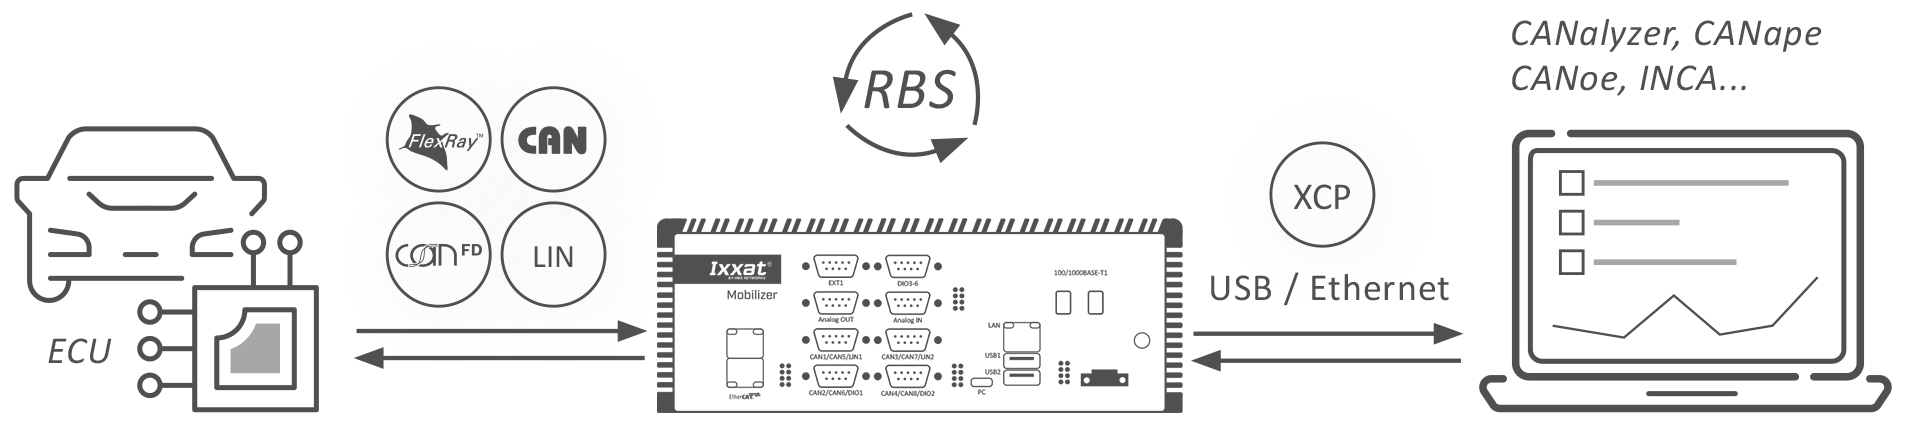
Die Restbussimulation (RBS) dient der Simulation von Steuergeräten oder Teilen eines Fahrzeugs. Normalerweise müssen Sie diese manuell mit Hilfe einer Skriptsprache codieren – nicht aber mit unseren Lösungen. Unsere RBS wird automatisch über eine Fahrzeugbeschreibungsdatenbank generiert, die Sie mit dem integrierten Fahrzeugeditor definiert haben. Sie müssen nur noch die ECUs auswählen, die Sie simulieren möchten.
Folgende Arbeiten werden automatisch von ACT erledigt:
All das geschieht mit Konfigurationsassistenten – es gibt keinen Programmieraufwand.
Sie möchten die RBS beeinflussen? Kein Problem, fügen Sie einfach Ihren spezifischen Code oder Algorithmus in die automatisch generierten Module ein. Am Ende wird die komplette Konfiguration einschließlich Ihrer RBS autonom auf den Geräten der FRC-EP-Serie ausgeführt.
Sie möchten die auf dem Modilizer oder FRC-EP-Gerät ausgeführte RBS kontrollieren/beeinflussen? In diesem Fall kann XCPonEthernet verwendet werden, um eine Drittanbieter-Software anzuschließen, die diesen Standard unterstützt.
Aber wie wird das gemacht? Bei Bedarf erzeugt ACT eine A2L-Beschreibungsdatei, die alle Signale enthält, die von der auf dem Gerät ausgeführten RBS/GW-Konfiguration gesendet werden. Aus der Sicht des Drittanbieter-Tools ist das Gerät der Mobilizer- oder FRC-EP-Serie ein virtuelles Steuergerät. Mit Hilfe der A2L können virtuelle Speicherplätze, die die gewünschten Signale enthalten, gelesen oder geschrieben werden. Auf diese Weise können Sie alles beeinflussen, was auf den verschiedenen Bussystemen gesendet wird. Dazu gehören auch die von der RBS generierten CRC/Alive-Zähler oder Signale, die von Ihrem User-Code berechnet und auf dem Gerät ausgeführt werden.
Basierend auf dem FlexRay/CAN-RBS und der XCPonEthernet-Erweiterung können die von der RBS gesendeten Signale definiert und manipuliert werden. Dazu gehören beispielsweise:
Die Signalvisualisierung wird als virtueller Bus der Gateway-Konfiguration hinzugefügt. Über den integrierten Webserver ermöglicht sie für alle gemappten Signale eine einfache Anzeige und Stimulation. Als Anzeigegerät kann hierbei jedes beliebige Endgerät (PC, Smartphone, Tablet) verwendet werden. Grundvoraussetzung ist lediglich ein HTML5-fähiger Web-Browser. HMS liefert hierzu eine generische HTML-Seite. Diese kann vom Anwender den eigenen Wünschen angepasst werden. Der Anschluss des Visualisierungsgerätes erfolgt über USB, Ethernet oder WLAN.
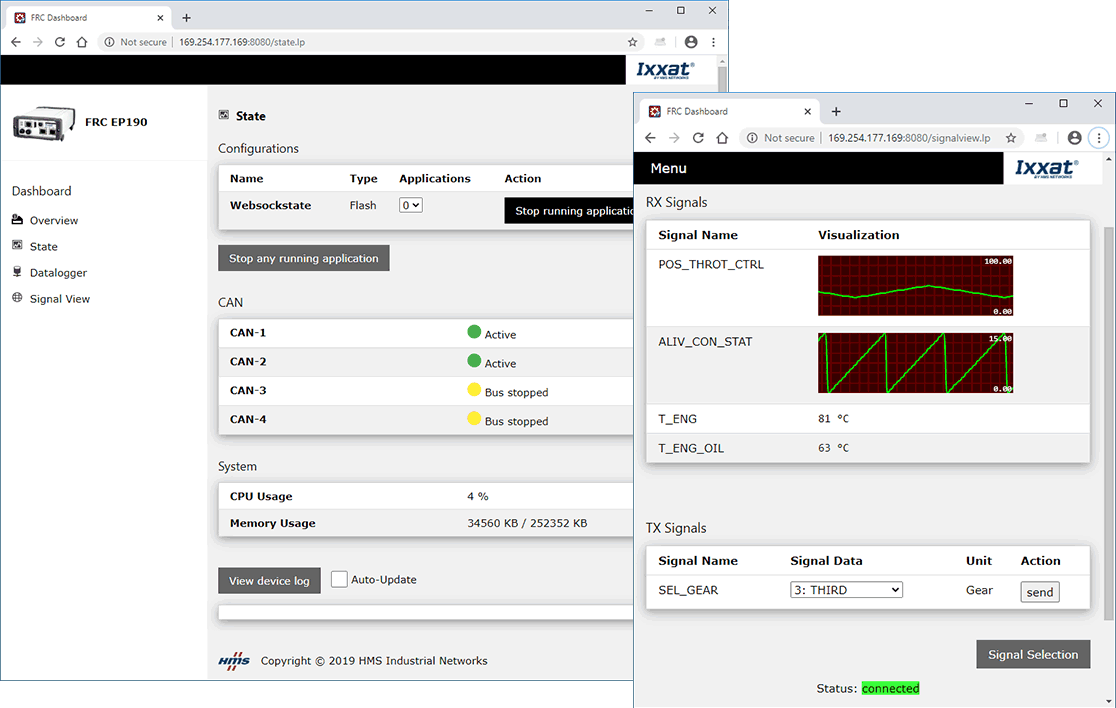
Sie können individuell auswählen, welche Signale visualisiert werden sollen und ob diese in Text- oder Grafikform angezeigt werden sollen. Eine solche Visualisierungskonfiguration kann entweder auf der CANnector/Mobilizer/FRC-EP-Serie oder auf dem Visualisierungsgerät gespeichert werden. Dies ermöglicht es, Ansichten individuell zu speichern oder festzulegen, was gesehen werden darf.
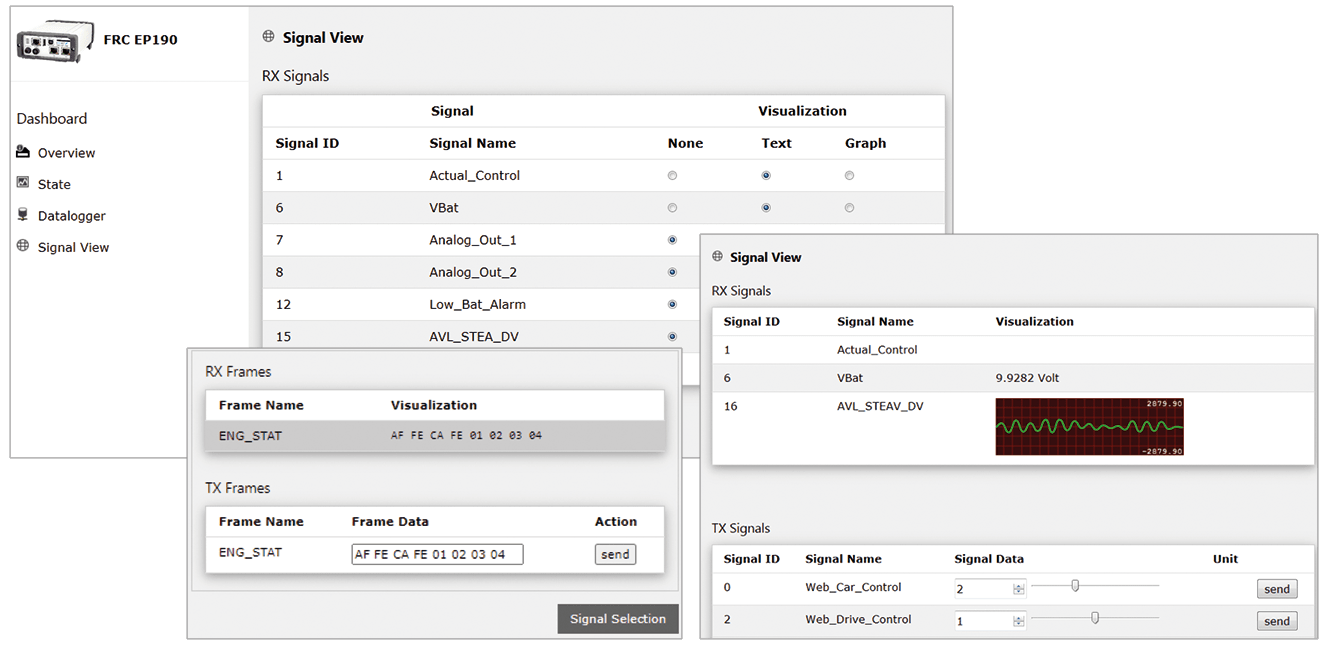
Möchten Sie eine bestimmte Visualisierung haben? Wenn die Standardvisualisierung nicht ausreicht, können Sie ganz einfach Ihre eigene HTML5-basierte Visualisierung hinzufügen. Sie müssen sich nur mit dem standardisierten Datenaustauschstrom verbinden.
Manchen Anwendern ist das Entwickeln von C-Code zu komplex oder aber es existieren schon fertige Modelle aus anderen Projekten. Die Einbindung dieser Modelle ist über eine eigene API möglich. Analog zum Usercode kann ein Matlab-/Simulink-Modell auf die gemappten Signale und Botschaften zugreifen. Dadurch ist es möglich, auch komplexere funktionale Modelle zu integrieren.
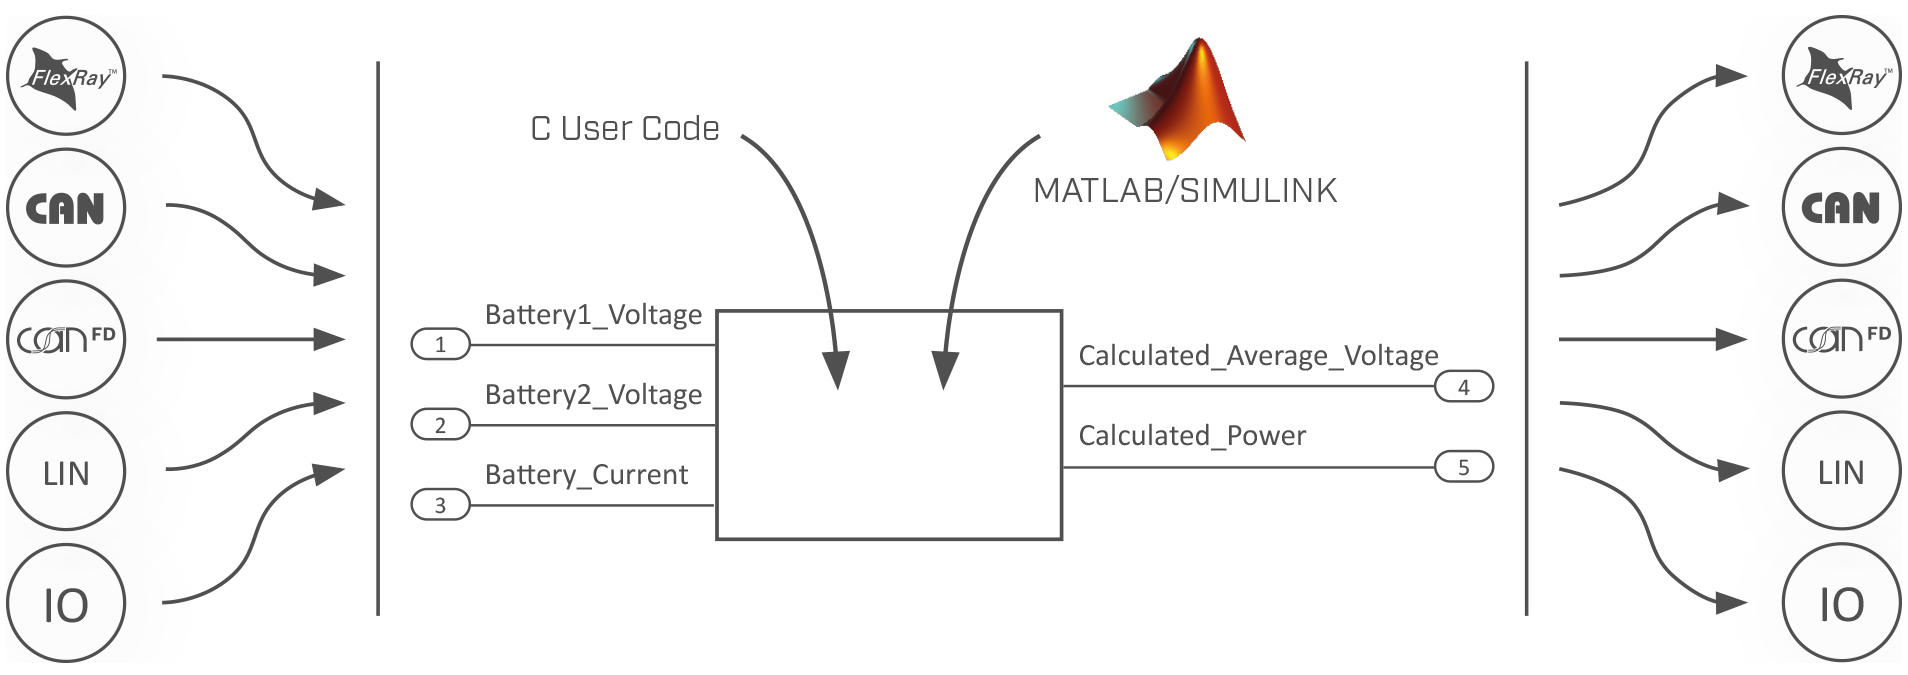
Sind Funktionsmodelle auf der Basis von Matlab oder Simulink bereits vorhanden, können diese per ACT in die Gesamtkonfiguration integriert werden. Bei Bedarf generiert das ACT automatisch ein Basismodell, das alle benötigten Signale sowie das Framework für die Signaltransformation vom Rohwert zum physikalischen Signalwert enthält. Der Nutzer muss lediglich die gewünschten Funktionen mit Matlab oder Simulink entwerfen oder das bereits vorhandene Modell in das Basismodell kopieren. Am Ende wird das ausführbare Modul automatisch aus diesem Modell generiert und in die Gesamtkonfiguration, die eigenständig auf dem Gerät ausgeführt wird, integriert.
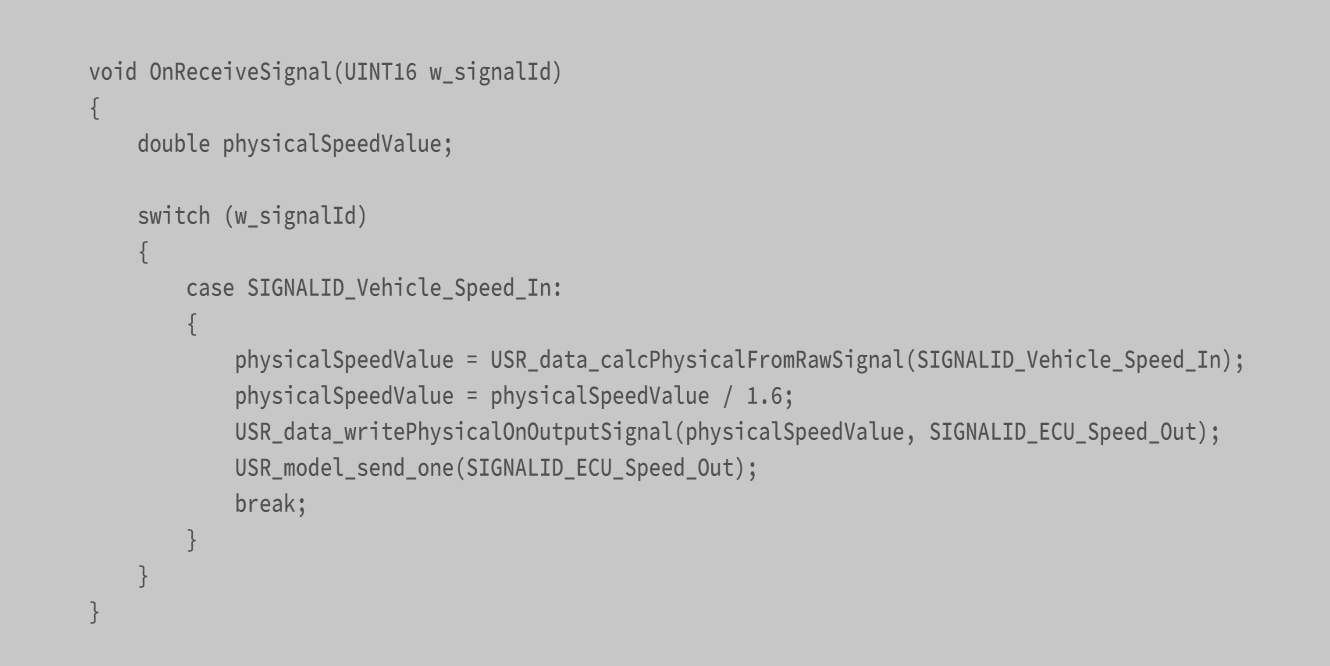
Neben den Möglichkeiten der Standard-Gateway-Lösung bieten die intelligenten Gateways der Mobilizer-, CANnector- und FRC EP-Serie die Möglichkeit, eigene Funktionen einzubinden. Dazu wird der Usercode-Bus als virtueller Bus der Gateway-Konfiguration hinzugefügt. Als Input/Output für eigenen Code dienen Signale und Botschaften, die per Drag&Drop von und zu allen Bussystemen gemappt werden. Die Usercode-Applikation wird in Standard C geschrieben und kann spezifische Algorithmen abbilden. Das Ansteuern von digitalen Ausgängen oder die Implementierung eines komplexen Trigger-Moduls für den Logger ist so einfach und komfortabel möglich.
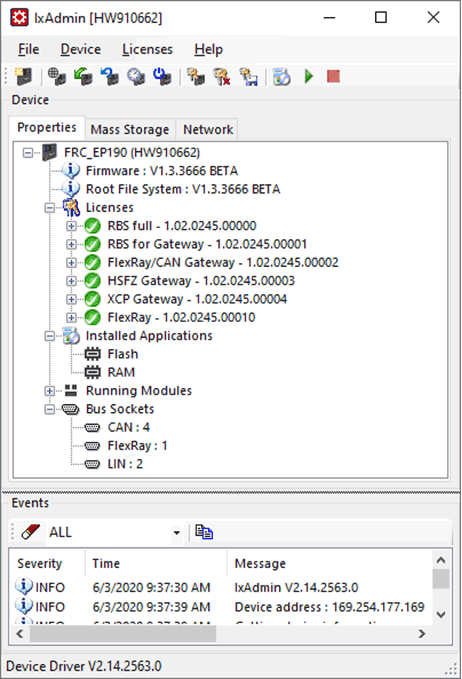
IxAdmin ist das PC-basierte Administrationstool (Freeware) für die FRC-EP-Serie, den Mobilizer und die CANnector Plattform, das über USB, Ethernet oder WLAN angeschlossen werden kann.
Grundlage für die meisten Lösungen sind Busbeschreibungsdateien im CANdB-, DBC-, LDF-, FIBEX- oder AUTOSAR-XML-Format. Normalerweise enthalten die Beschreibungen viele Informationen, aber es fehlen wichtige Details wie CRC- oder Alive-Counter-Algorithmen, die benötigt werden, um z.B. eine Restbussimulation zu erzeugen.
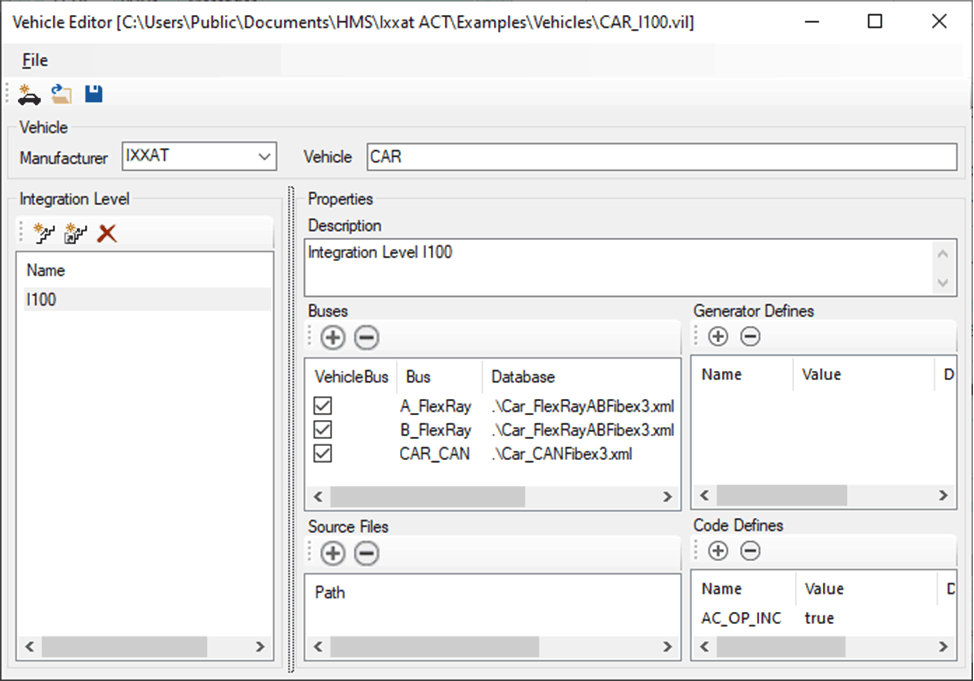
Der Fahrzeug-Editor ermöglicht die Erstellung einer kompletten Fahrzeugbeschreibungsdatenbank, die alle benötigten Informationen enthält. Im Falle von Änderungen während des Lebenszyklus Ihrer Testanwendung (z.B. neue Fahrzeugintegrationsebenen) kann eine neue Variante einer solchen Fahrzeugbeschreibungsdatenbank erstellt werden, die dann eine einfache Portierung bestehender Restbus- oder Gateway-Konfigurationen ermöglicht. Dies spart Zeit und reduziert das Risiko, Fehler in bereits verifizierte Testkonfigurationen einzubringen.
In diesem Video führen wir Sie durch die Installation der ACT-Software und zeigen Ihnen, wie Sie die Firmware mit dem IxAdmin Tool flashen.
In diesem Video konzentrieren wir uns auf das Einrichten eines neuen Projekts und das Konfigurieren des Busses im ACT-Tool.
In diesem Video konzentrieren wir uns auf das Erstellen von Zuordnungen und zeigen die verschiedenen Zuordnungstypen.
| Varianten & Funktionen | |||
|---|---|---|---|
| Standard | Lite | Freeware | |
| Bestellnummer | 1.12.0248.00001 | 1.12.0248.00000 | - |
| IxAdmin |  | | |
| Logger | | | |
| Gateway | | | * |
| UserCode | | | |
| Visualisierung | | | |
| Matlab/Simulink | | | - |
| EtherCAT | | | |
| RBS, Signalmanipulation & Fehlerinjektion | | - | - |
| XCP | | | - |
| FDX | | | - |
| OPC/UA | | | - |
* Nur bei FlexRay RX
Erfahren Sie mehr über die verschiedenen Hardware-Plattformen, die wir für den Einsatz mit unserem ACT-Tool anbieten. Durch die Kombination von ACT mit den Plattformen der FRC-Serie, CANnector oder Mobilizer lassen sich unterschiedlichste Anwendungen realisieren.
 English
 Deutsch
 Français
 Chinesisch 中文
 Koreanisch


